


Baza wiedzy / Ocena ryzyka i modernizacja maszyn
Nowy stół i bufor przy robocie: ocena ryzyka modernizacji stanowiska
Wymiana stołu odbiorczego, zmiana przesuwu kartonu i dodanie miejsca buforowego wpływają na ten sam cykl. Pokazujemy, jak połączyć projekt mechaniczny z oceną ryzyka, analizą sterowania i sprawdzeniami po integracji.
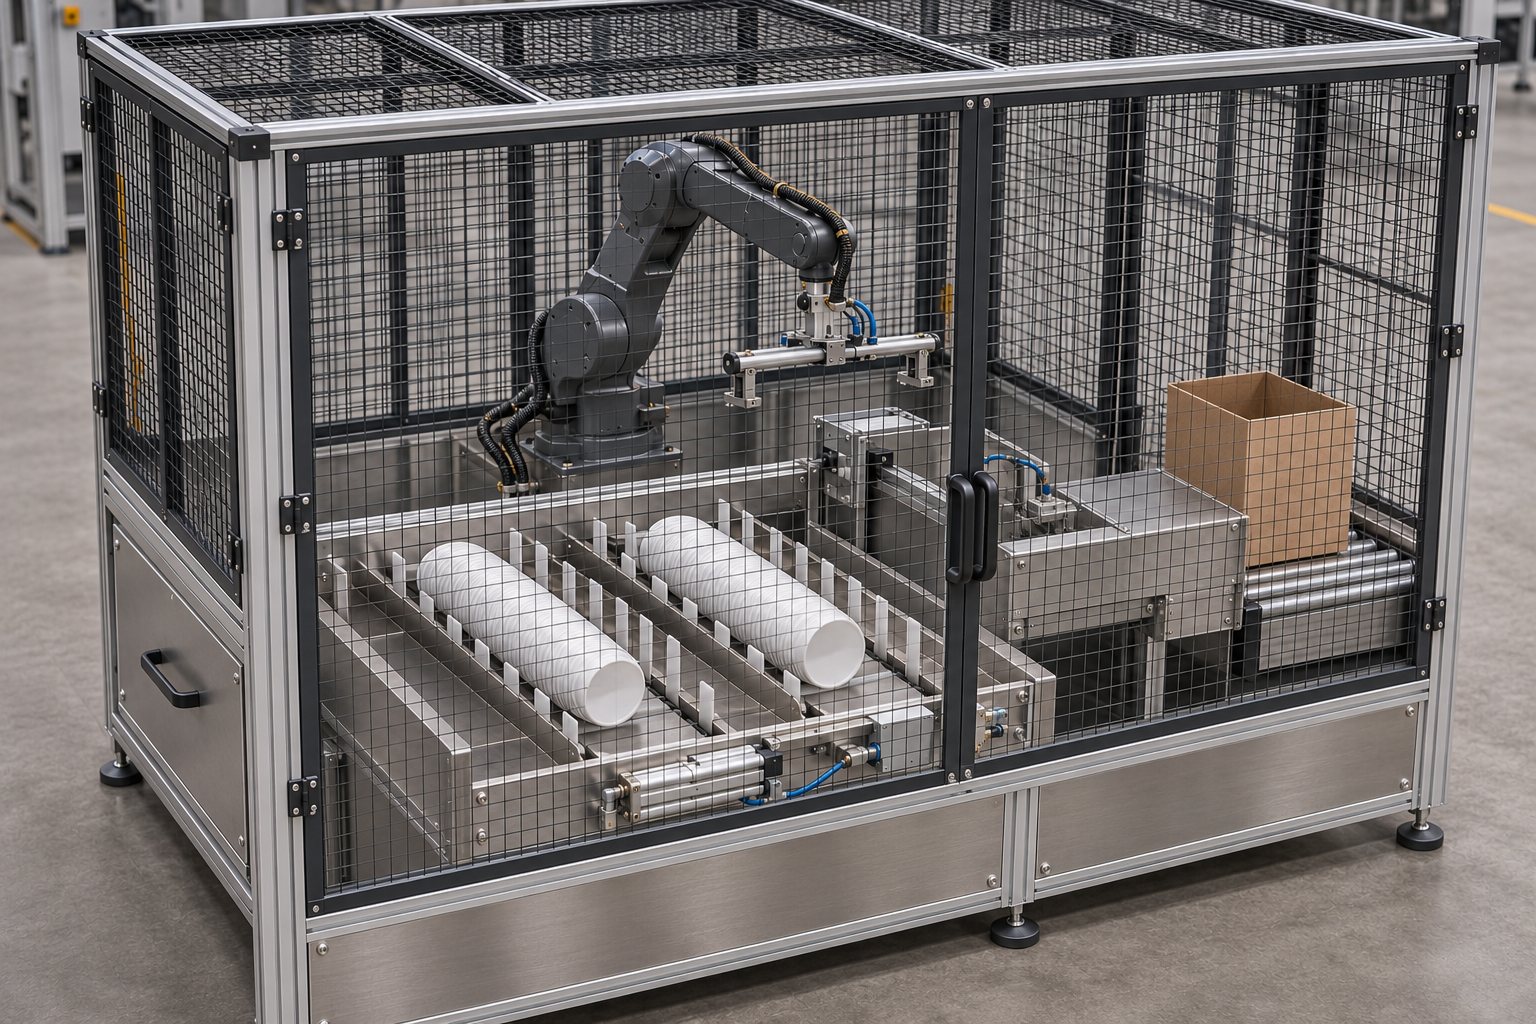
Artykuł opiera się na zanonimizowanym przypadku stanowiska pakowania z robotem przemysłowym. Dokumentacja obejmuje analizę zmian, przygotowanie konstrukcji do integracji oraz część powykonawczą. Opisujemy sposób prowadzenia zadania i zależności techniczne. Dane zakładu, oznaczenia urządzeń, terminy prac i dokumenty klienta pozostają nieujawnione.
Ilustracje są poglądowe. Pokazują rodzaje mechanizmów i zagadnień, bez odwzorowywania zakładu ani szczegółów wykonanego projektu.
Problem procesu zaczyna się poza samym robotem
Stanowisko odbierało lekkie wyroby z poprzedniej operacji, porządkowało je i przekazywało do pakowania. Robot wykonywał kolejne ruchy w cyklu, a gotowy karton należało przesunąć do odbioru. Dla części asortymentu dotychczasowy sposób podawania i odkładania nie zapewniał oczekiwanego przebiegu pracy. Produkt pojawiający się poza dogodnym momentem cyklu wymagał dodatkowej obsługi.
Rozwiązanie obejmowało trzy powiązane obszary: nowy stół zgrzebłowy, zmianę mechanizmu przesuwania kartonu i dodatkową pozycję buforową dla robota. Każdy z nich miał własny zakres mechaniczny, lecz o wyniku decydowała współpraca całego stanowiska. Z tego powodu rozmowa o wydajności została połączona z oceną ryzyka i określeniem warunków późniejszej weryfikacji.
Ograniczenie interwencji obsługi było ważnym celem projektu. Nie przyjmowaliśmy jednak, że samo dodanie bufora automatycznie poprawia bezpieczeństwo. Nowe miejsce odkładania mogło ograniczyć jedno źródło zakłóceń, a jednocześnie zmienić zasięg ruchu, sposób dostępu i czynności opróżniania.
Najpierw określamy granice modernizacji
Ocena rozpoczęła się od ustalenia, które części pozostają, a które zmieniają funkcję lub wykonanie. Zachowywany robot miał współpracować z nowym punktem odkładania. Stół przejmował produkt i przekazywał go do miejsca pobierania. Mechanizm kartonu otrzymywał dodatkowy ruch związany z powrotem elementu przesuwającego.
Do zakresu trzeba było włączyć także ogrodzenie, urządzenia ochronne, czujniki, połączenia z istniejącym sterowaniem i informacje dla operatora. Granicy zadania nie wyznaczała więc wyłącznie nowa konstrukcja stalowa. Obejmowała ona wszystkie zależności, na które mogła wpłynąć zmiana sposobu podawania, odbioru i buforowania.
Tak ustalony zakres pomaga porównać stan przed zmianą z rozwiązaniem docelowym. Pozwala również opisać odpowiedzialność za mechanikę, napęd, pneumatykę, program robota, funkcje ochronne i końcową dokumentację. Uzgodnienia powinny wskazywać konkretny rezultat każdego pakietu prac.
Ocena ryzyka prowadzi od zadań człowieka do wymagań
Punktem odniesienia dla metodyki jest ISO 12100. Najpierw określamy ograniczenia maszyny i przewidywane sposoby użytkowania, następnie identyfikujemy zagrożenia, szacujemy ryzyko i oceniamy potrzebę dalszego jego zmniejszenia. Proces trzeba powtarzać, gdy zmienia się konstrukcja albo pojawiają się nowe dane.
W praktyce analizujemy zadania wykonywane przy stanowisku: normalną produkcję, przygotowanie materiału, zmianę asortymentu, usuwanie zakłócenia, opróżnianie bufora, czyszczenie i konserwację. Oddzielnie rozpatrujemy utratę zasilania, błędne rozpoznanie obecności produktu i ponowne uruchamianie po interwencji. Sama obserwacja prawidłowego cyklu nie opisuje wszystkich tych sytuacji.
Środki dobieramy zgodnie z kolejnością zmniejszania ryzyka: rozwiązania konstrukcyjne, odpowiednie zabezpieczenia, a następnie informacje o użytkowaniu i ryzyku resztkowym. Instrukcja nie powinna zastępować możliwej do wykonania ochrony technicznej. Z kolei dobór aparatury powinien wynikać z rozpoznanych scenariuszy, a nie wyprzedzać ich ocenę.
Nowy stół zgrzebłowy wymaga oceny całej drogi produktu
W tym przypadku nowa konstrukcja miała przejmować wyrób z poprzedniego urządzenia i przekazywać go do punktu pobierania przez robota. Istotne były prowadzenie produktu, zachowanie jego ułożenia oraz zgodność sekwencji transportu z kolejną operacją. Zachowanie podobnych gabarytów zewnętrznych nie oznaczało identycznych warunków bezpieczeństwa wewnątrz zespołu.
Trzeba było przeanalizować elementy zgrzebłowe, prowadnice, strefy powrotu układu transportowego oraz miejsca możliwego zacięcia produktu. Ochrona musi uwzględniać dostęp od góry, z boku i od dołu, a także czynności wykonywane po zatrzymaniu. Właśnie podczas korekty albo czyszczenia ręka może znaleźć się w miejscu nieosiągalnym przy normalnym podawaniu.
Projekt mechaniczny obejmuje również geometrię połączeń, sztywność, mocowanie, nośność i możliwość serwisowania. Wymagane parametry należy sprawdzić dla konkretnej konstrukcji oraz obciążeń. Sam opis materiału lub zastosowanie gotowego elementu handlowego nie potwierdza właściwości całego stołu.
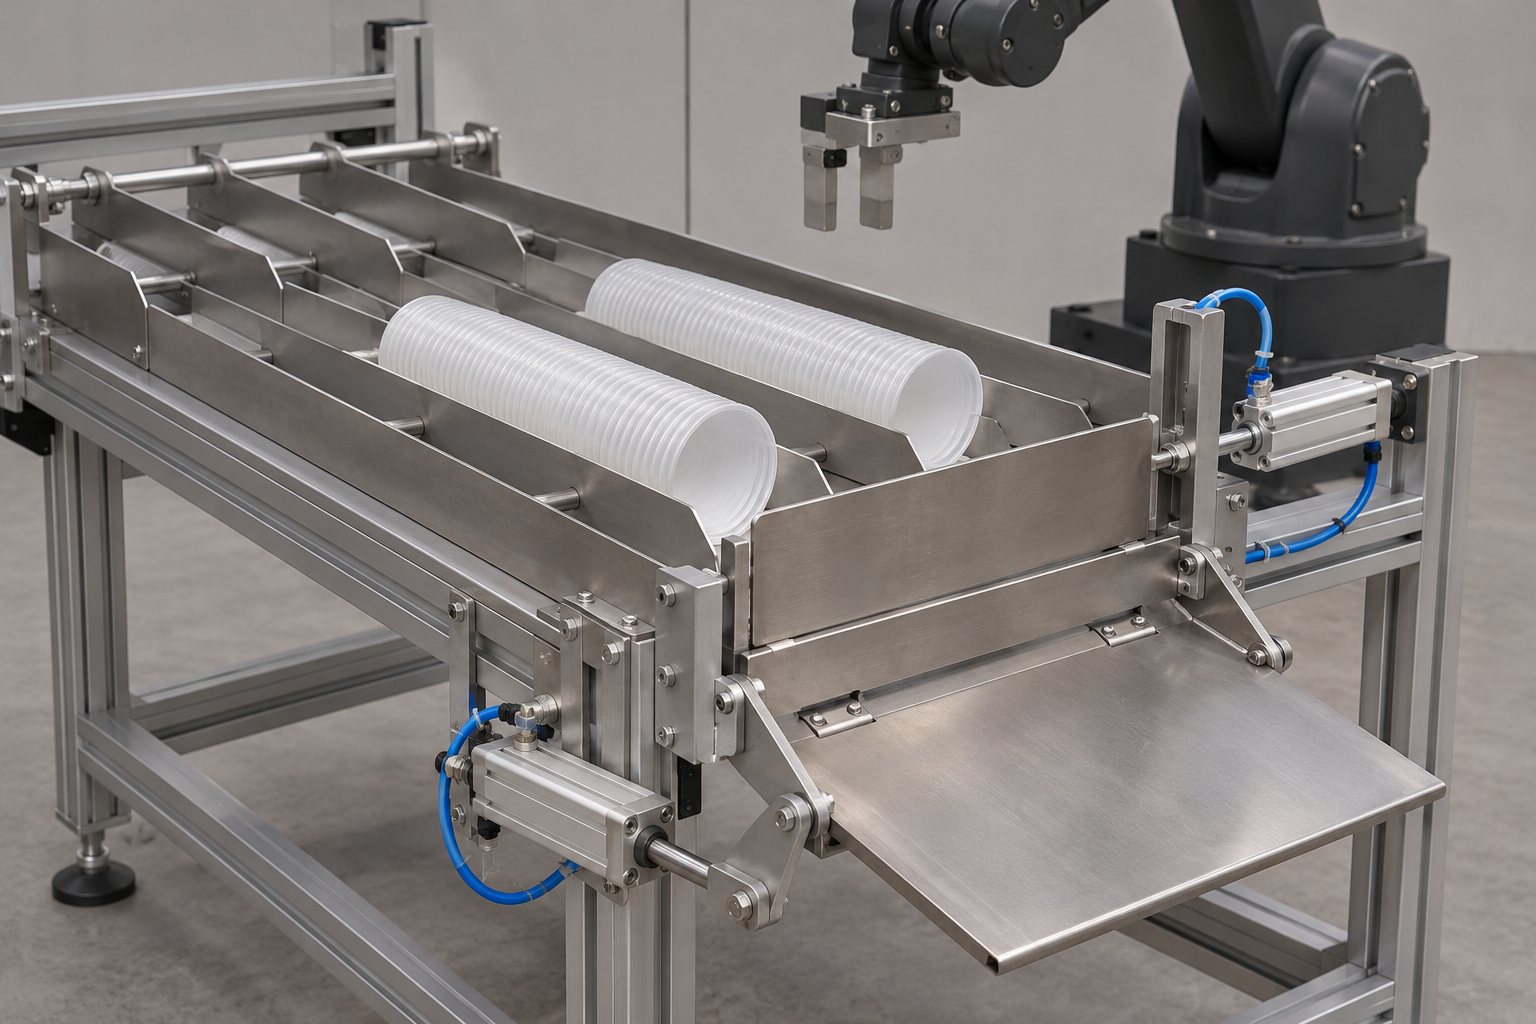
Wywrotka i ruchoma grodź łączą mechanikę z pneumatyką
Dokumentacja nowego modułu obejmowała wywrotkę oraz grodź sterowaną pneumatycznie. Każdy dodatkowy ruch wymaga ustalenia położenia początkowego i końcowego, warunków wydania polecenia oraz zachowania w razie utraty energii. Należy rozpatrzyć miejsca zgniecenia i ścinania, możliwość nieoczekiwanego ruchu oraz kontakt z przemieszczanym produktem.
Ważna jest rola danego elementu. Grodź służąca sterowaniu przepływem produktu nie staje się automatycznie środkiem ochronnym dla człowieka. Jeśli projekt miałby opierać na jej położeniu ograniczenie dostępu do zagrożenia, trzeba osobno określić wymagania ochrony, sposób nadzorowania i warunki weryfikacji tej funkcji.
Stan zatrzymania trzeba odnieść do energii pozostającej w instalacji. Zanik ciśnienia może w jednej konfiguracji przerwać ruch, a w innej umożliwić zmianę położenia elementu. Dlatego sposób izolowania i rozładowywania energii wymaga analizy obwodów i obciążeń. Nie wystarczy ogólne polecenie odpowietrzenia całej maszyny.
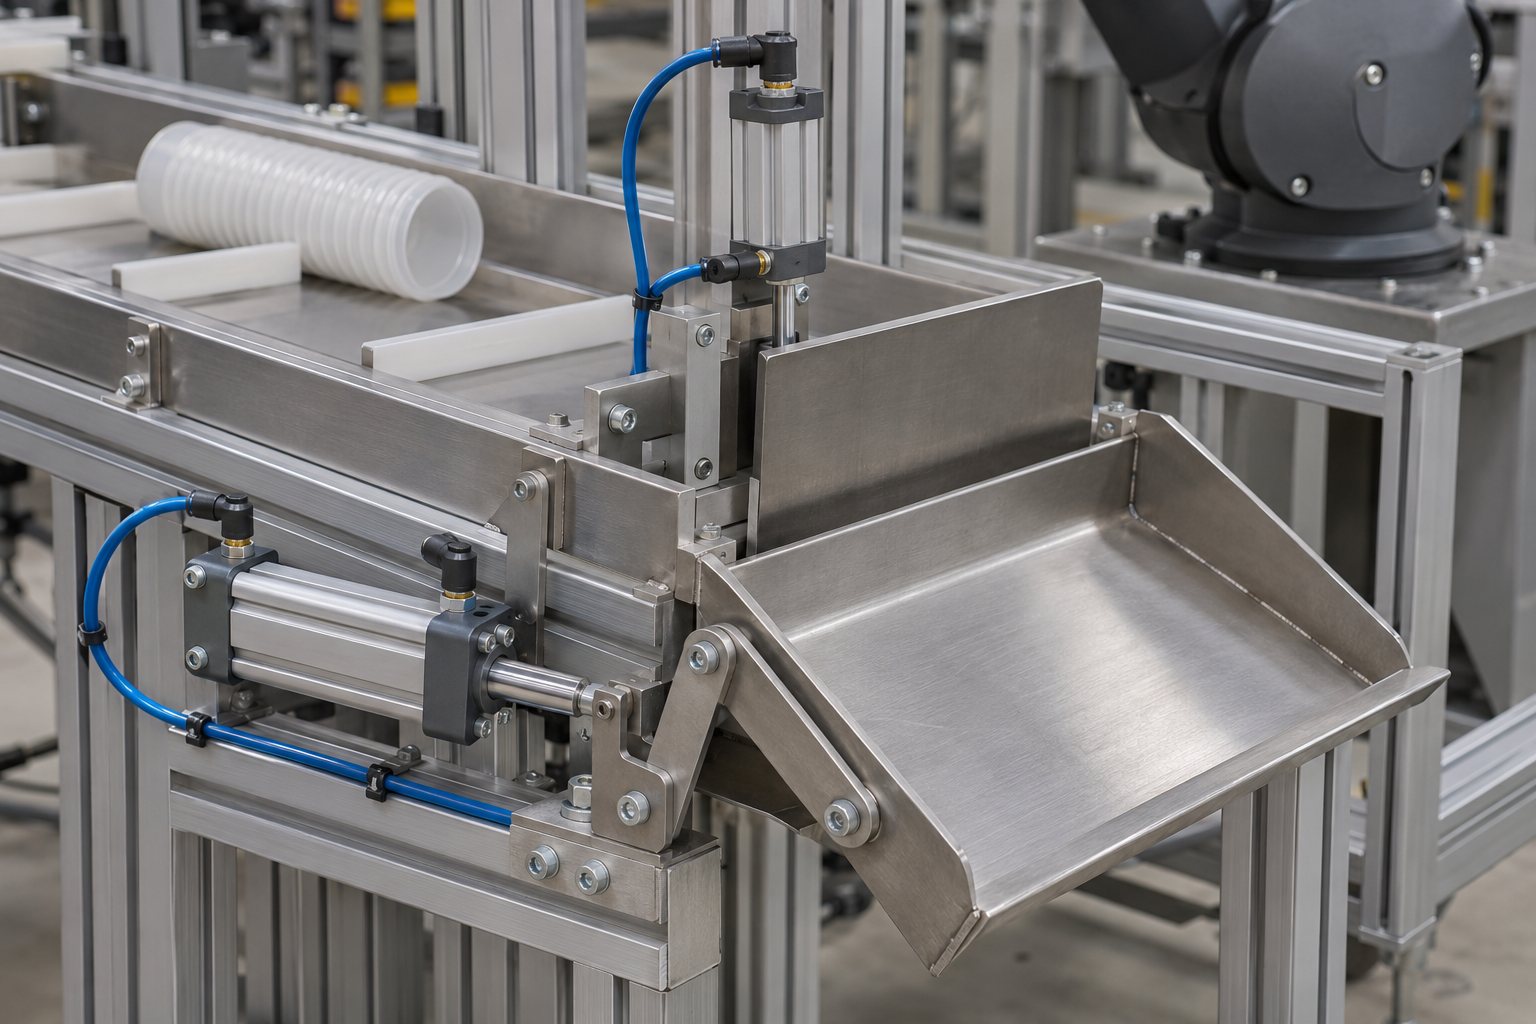
Zmiana przesuwu kartonu wpływa na kolejność ruchów
Drugim obszarem było przesuwanie zapakowanego kartonu. Rozwiązanie zakładało dodanie ruchu chowania elementu przesuwającego podczas jego powrotu. Miało to umożliwić przygotowanie kolejnego pustego kartonu w innej fazie cyklu niż dotychczas.
Taka zmiana wymaga dokładnego opisu zależności czasowych i przestrzennych. Trzeba ustalić, kiedy popychacz może wykonać ruch, w jakim położeniu znajdują się pozostałe elementy oraz jak system potwierdza gotowość następnej operacji. Należy uwzględnić karton ustawiony nieprawidłowo, zatrzymanie w połowie ruchu i powrót po usunięciu zakłócenia.
W ocenie ryzyka uwzględniamy dostęp do przestrzeni między kartonem, popychaczem i stałą konstrukcją. Dodatkowy ruch może poprawić organizację procesu, ale nie powinien odbywać się kosztem ochrony. Warunki uruchomienia trzeba powiązać z rzeczywistym położeniem mechanizmów oraz uzgodnioną sekwencją obsługi.
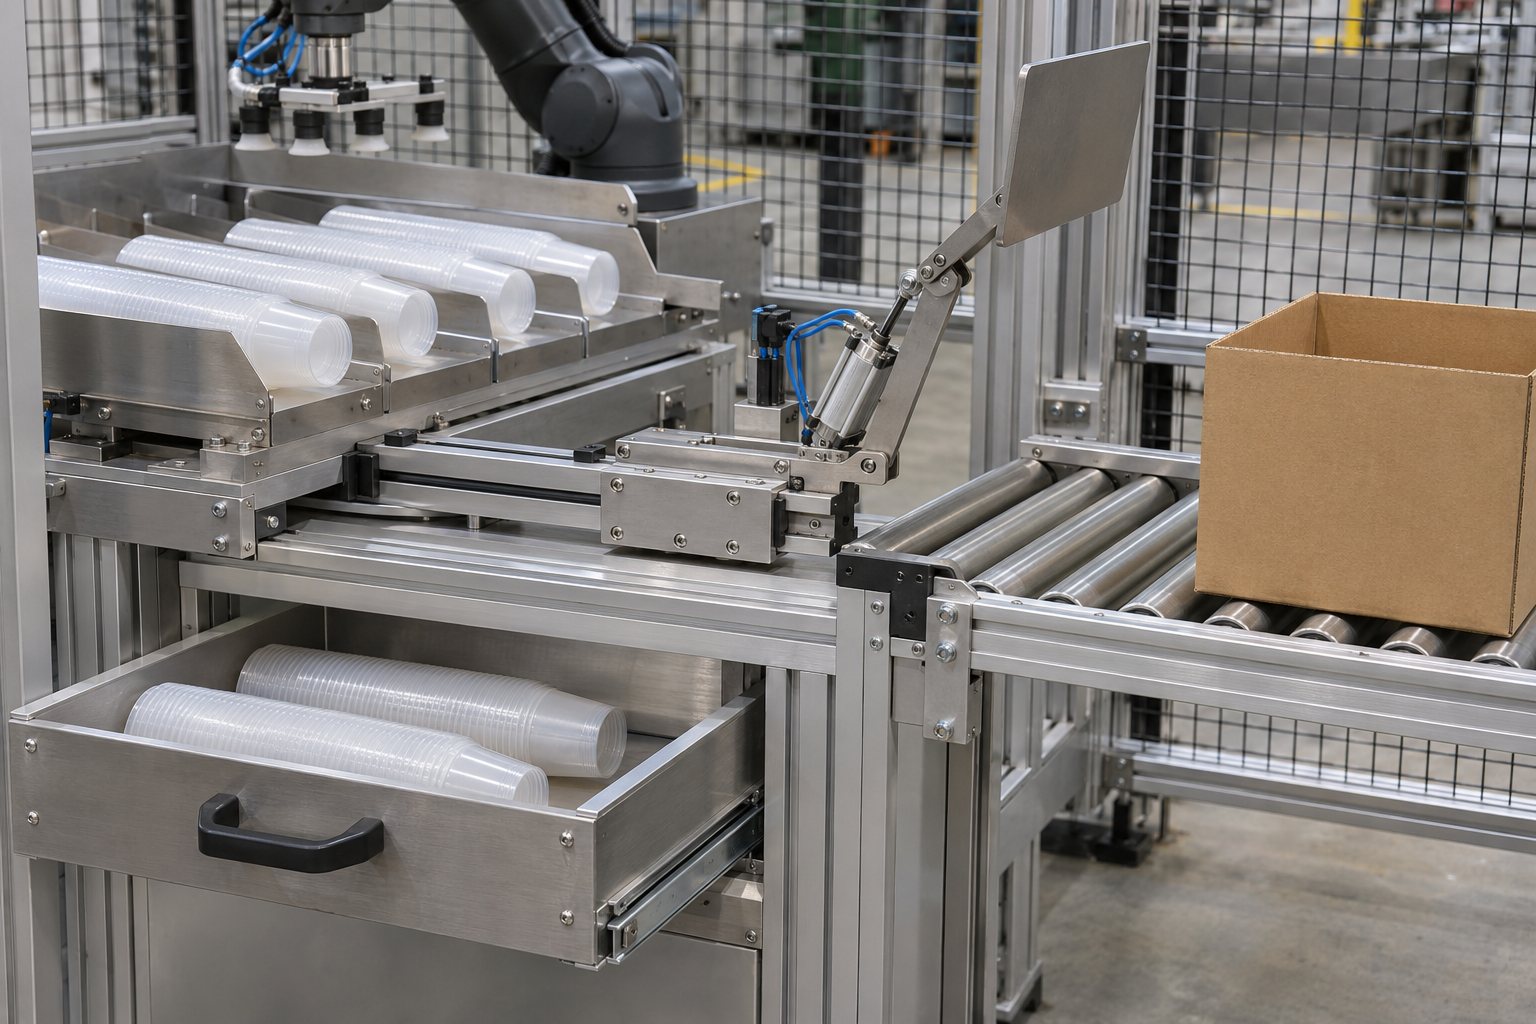
Bufor jest nową funkcją stanowiska
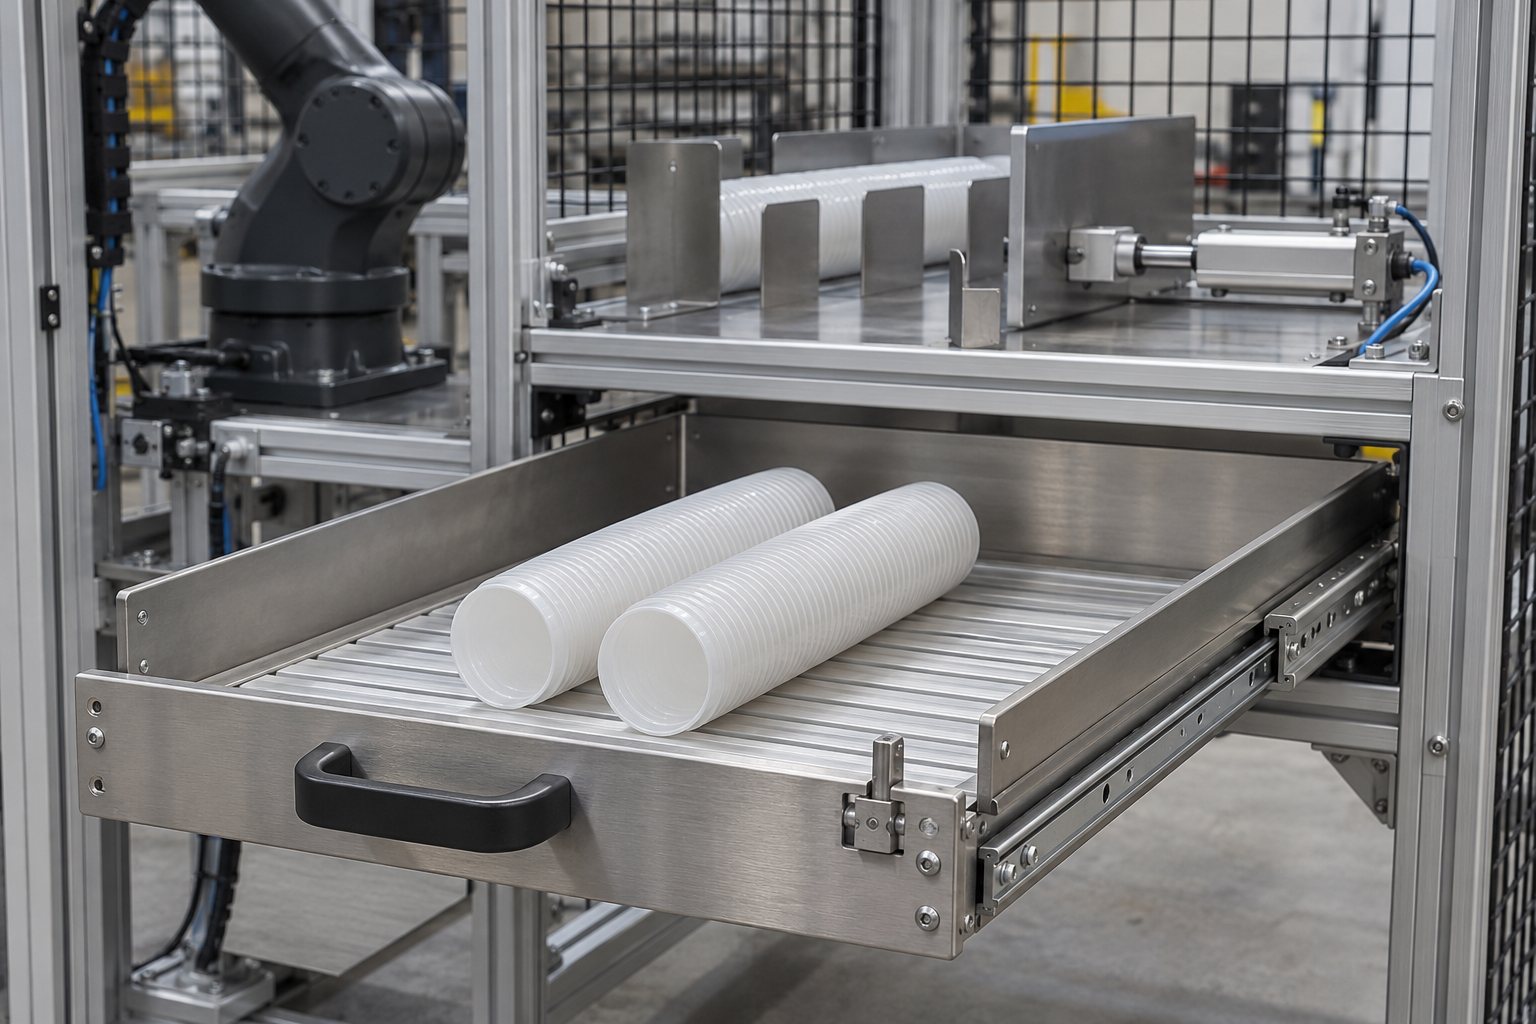
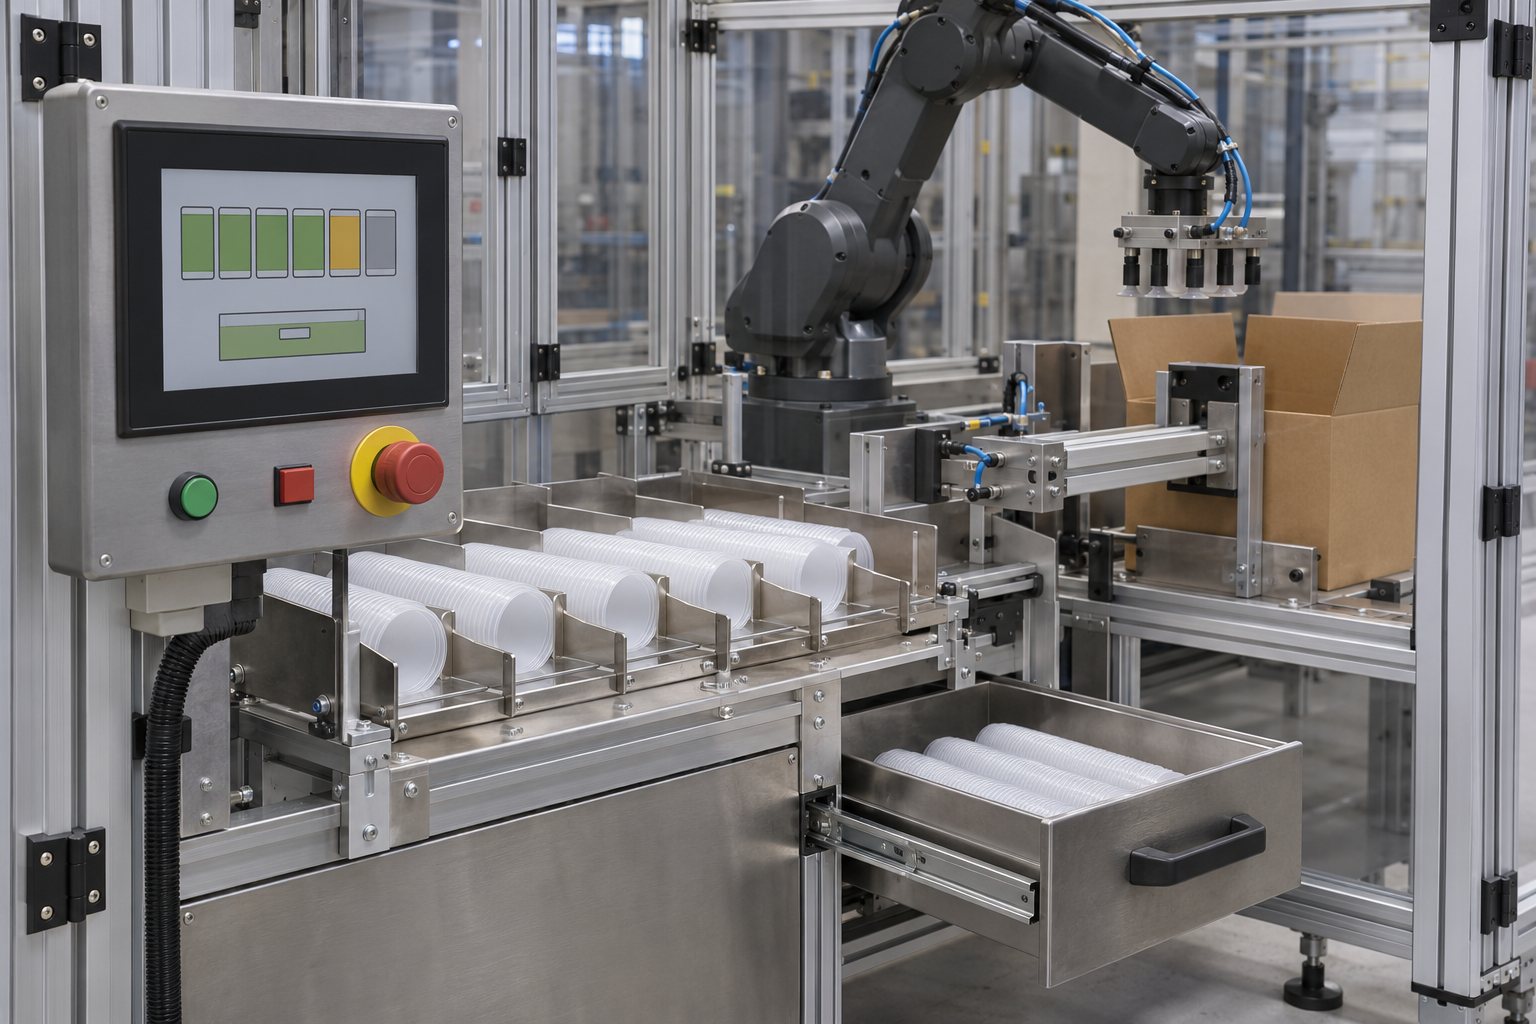
Miejsce buforowe miało przejmować nadmiar produktu w określonych sytuacjach cyklu. Rozpatrywano ręcznie obsługiwaną półkę w formie wysuwanej szuflady, współpracującą z istniejącym robotem. W dokumentacji uwzględniono jej położenie, prowadzenie, mocowanie, blokowanie oraz detekcję prawidłowego wsunięcia.
Do oceny należało włączyć wszystkie położenia szuflady: wsunięcie, wysunięcie, opróżnianie i ponowne przygotowanie. Trzeba też określić reakcję na brak bufora, niepełne wsunięcie, zapełnienie lub problem z prowadnicą. Należy sprawdzić, czy w którymkolwiek stanie powstaje droga dostępu do obszaru pracy robota albo innego mechanizmu.
Brak własnego napędu nie usuwa wszystkich zagrożeń. Ręcznie przemieszczana część może powodować przycięcie, uderzenie lub upadek ładunku. Ocena powinna uwzględniać siłę obsługi, stabilność, zabezpieczenie przed przypadkowym wysunięciem oraz możliwość wykonywania zadania bez sięgania do sąsiednich stref.
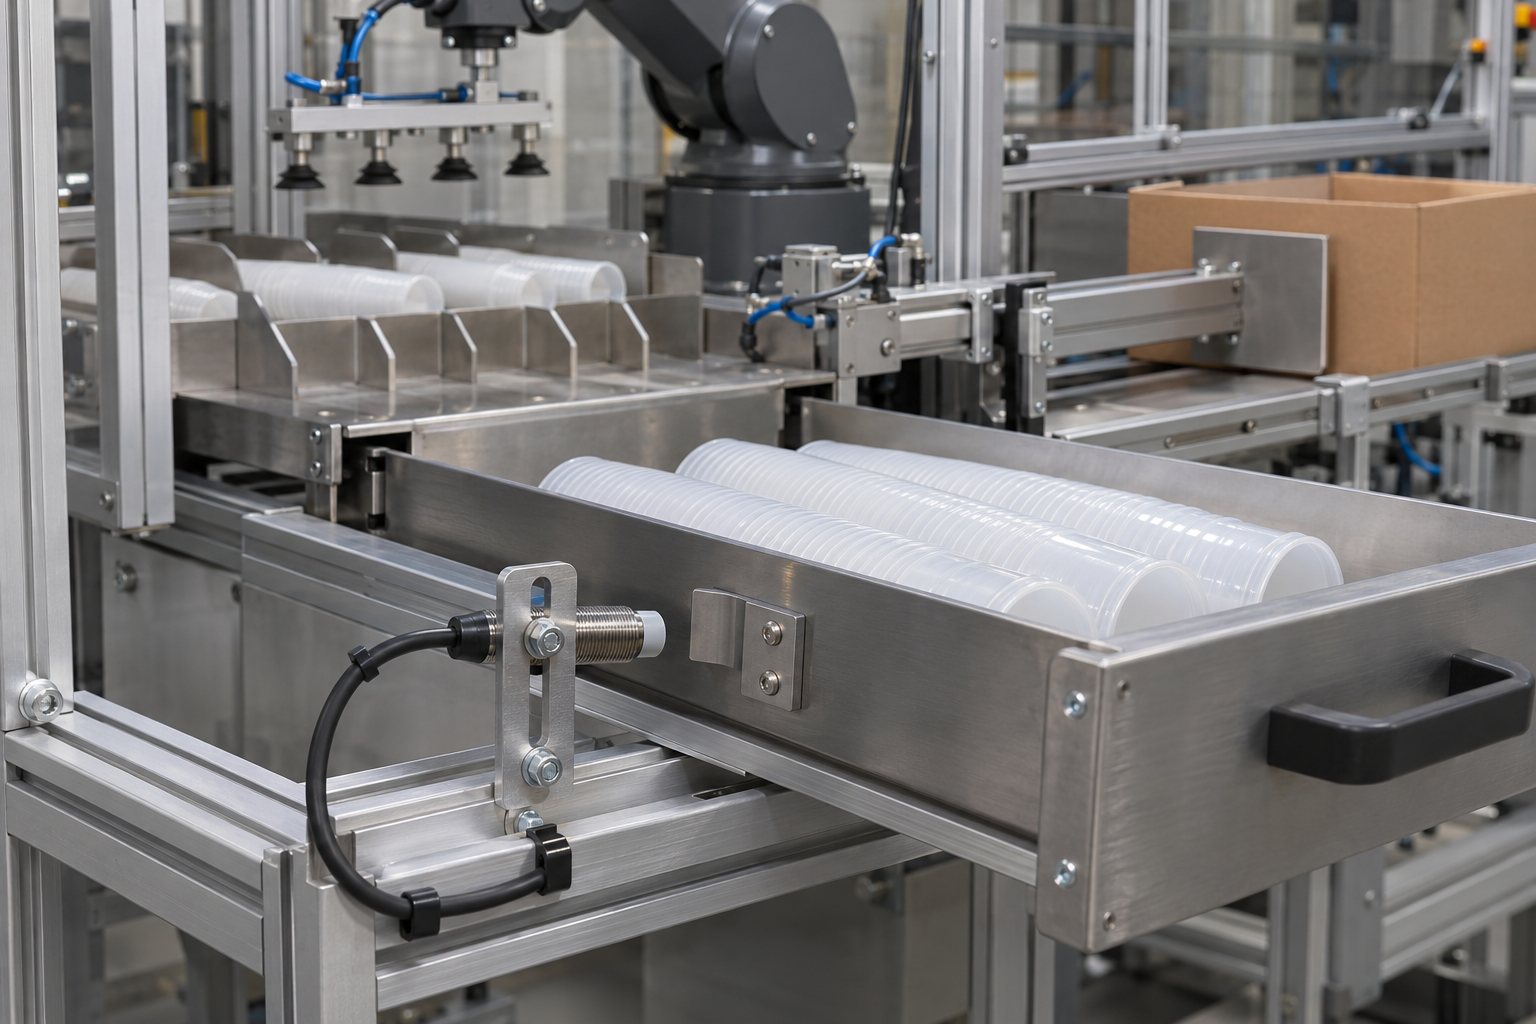
Czujnik obecności może pełnić różne role
W analizowanym układzie przewidziano rozpoznawanie obecności szuflady i przekazywanie informacji do sterowania. Taki sygnał może służyć organizacji procesu: robot otrzymuje potwierdzenie dostępności miejsca odkładania, a operator informację o stanie stanowiska.
Od tej roli trzeba odróżnić funkcję, od której zależy ochrona człowieka. Jeżeli uszkodzenie czujnika albo błędny sygnał mogłyby dopuścić niebezpieczny ruch przy dostępie do strefy, wymagania należy określić dla kompletnej funkcji bezpieczeństwa. Obejmują one wejście, logikę, elementy wykonawcze, diagnostykę i zachowanie w przewidzianych warunkach uszkodzeń.
Sama nazwa czujnika, napięcie zasilania lub blokada w zwykłym programie nie potwierdzają osiągnięcia określonego PL albo SIL. Wymagany poziom i sposób jego uzyskania ustala się dla konkretnej funkcji na podstawie oceny ryzyka, z uwzględnieniem wymagań właściwych norm, w tym odpowiedniej normy typu C, jeśli ma zastosowanie. Następnie potrzebne są właściwe dane, projekt i walidacja. Nie przenosimy liczbowych ocen między stanowiskami.
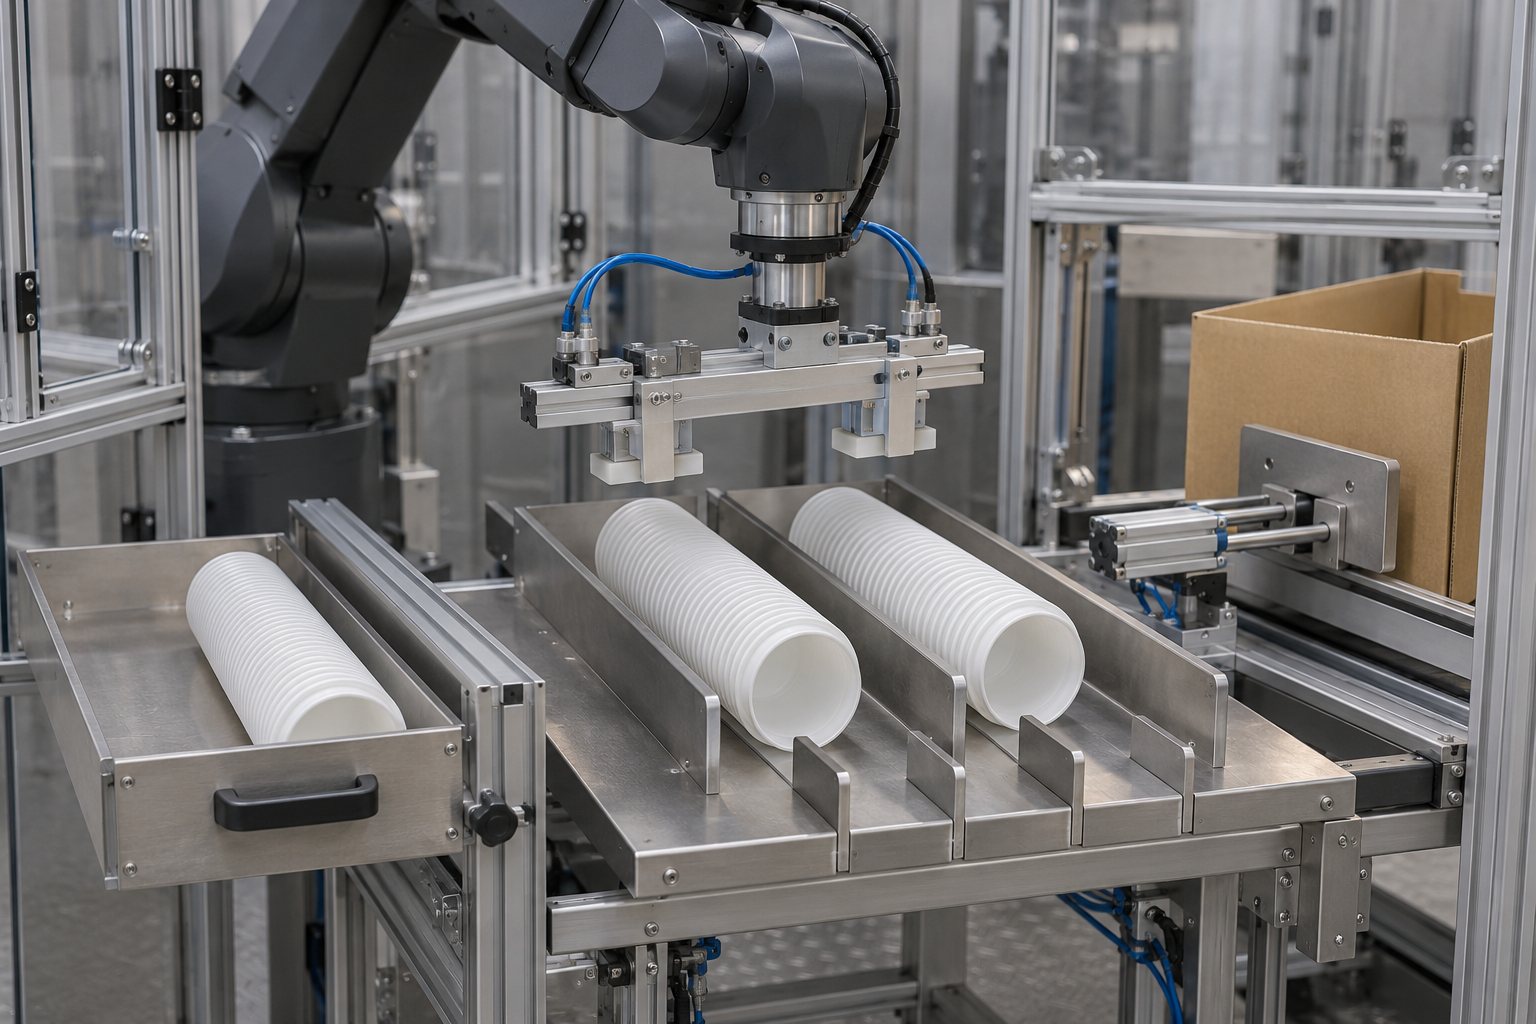
Nowy punkt odkładania zmienia przestrzeń pracy robota
Bufor wymagał uwzględnienia dodatkowego punktu w sekwencji robota oraz sprawdzenia zakresu ruchów. Analiza powinna obejmować ramię, narzędzie, przenoszony produkt i ich obwiednię. Istotna jest również droga dojścia do punktu, a nie tylko jego końcowe współrzędne.
Porównujemy konfigurację z położeniem ogrodzenia i wszystkimi drogami dostępu. Samo stwierdzenie, że robot nadal pracuje za siatką, jest niewystarczające. Trzeba rozpatrzyć sięganie przez otwory, nad i pod wygrodzeniem, dostęp przy buforze oraz miejsca współpracy z transporterami. Zmiana wysokości ruchu może wymagać ponownego sprawdzenia geometrii także wtedy, gdy odległość w rzucie poziomym wydaje się podobna.
Ograniczenia ruchu realizowane przez odpowiednie funkcje robota wymagają własnej konfiguracji i weryfikacji. Nie należy utożsamiać zwykłej trajektorii programu z nadzorowaniem bezpieczeństwa. Zmiany powinny być wykonywane przez osoby posiadające właściwe kompetencje i pozostawić czytelną dokumentację.
Osłony i urządzenia ochronne oceniamy razem z geometrią
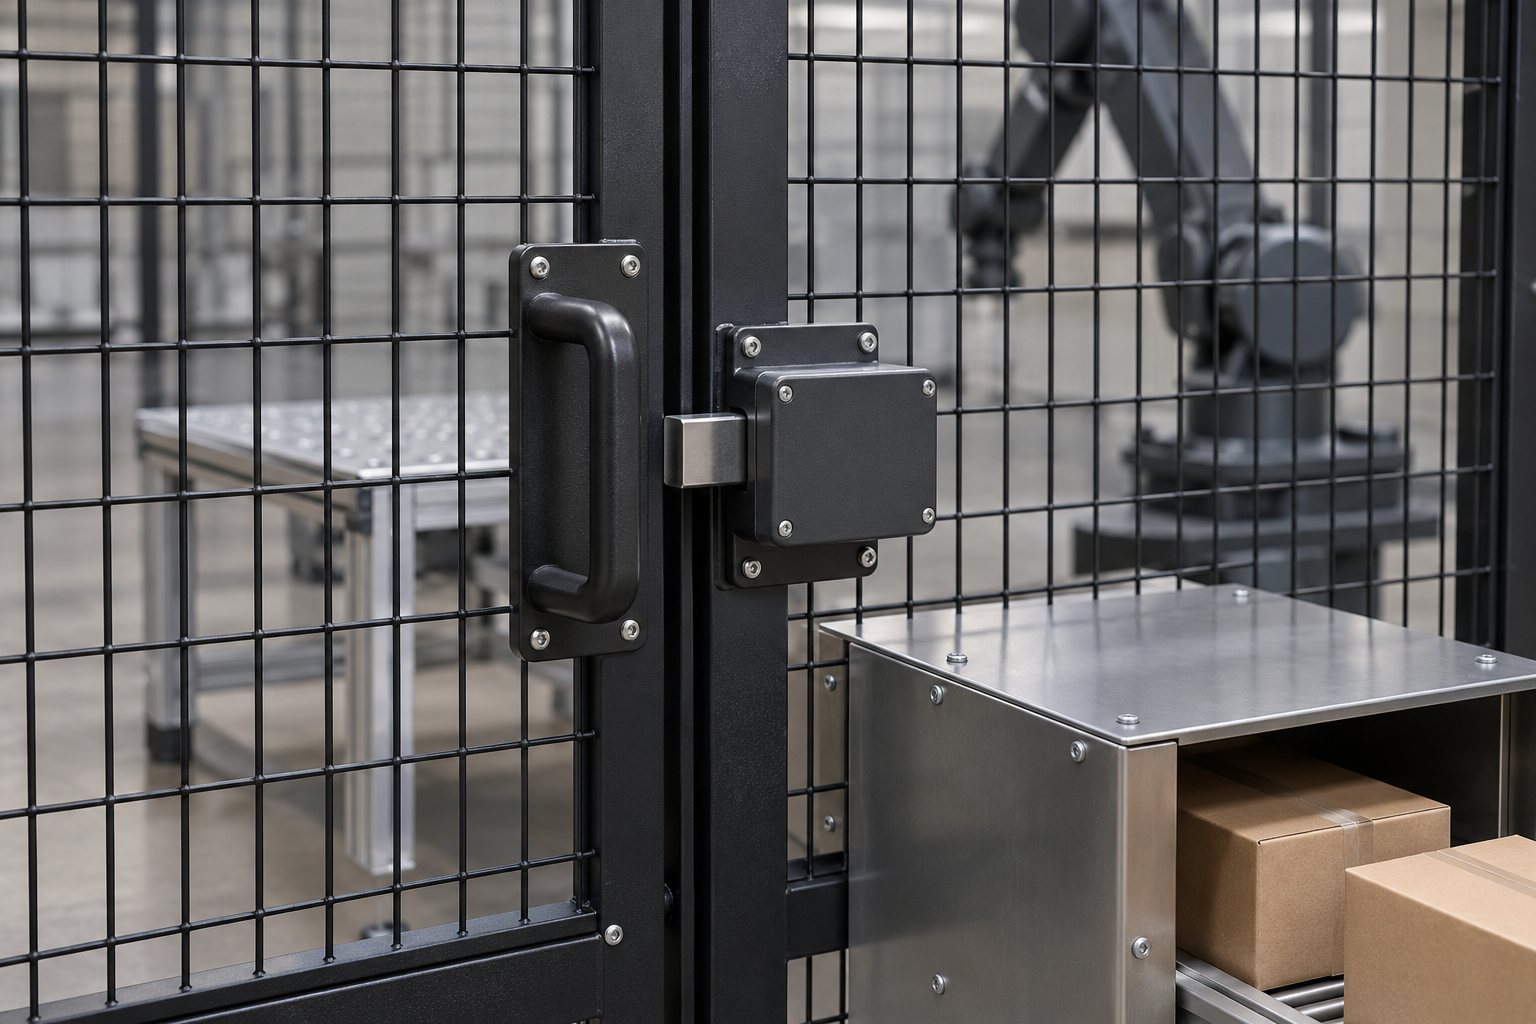
Dodanie nowej konstrukcji oraz bufora może wymagać dostosowania wygrodzenia, mocowań i położenia urządzeń ochronnych. Ocenie podlega cała droga dostępu człowieka do zagrożenia. Ważne są również otwory technologiczne i czynności wykonywane po otwarciu przewidzianego dostępu.
Rozwiązania trzeba odnieść do odpowiednich norm dotyczących osłon, odległości i umiejscowienia urządzeń ochronnych. Wymiary oraz wymagane odległości wynikają z konkretnej geometrii i sposobu działania zastosowanej ochrony. Jeśli znaczenie ma czas zatrzymania, należy uzyskać wiarygodne dane dla danej konfiguracji.
Nie wystarcza porównanie jednej odległości przed i po zmianie. Trzeba również potwierdzić, czy dotychczasowe założenie było właściwe i czy nowy element nie tworzy dogodniejszego podestu, uchwytu albo otworu dostępowego. Ocena ma uwzględniać rzeczywiste użytkowanie, a nie wyłącznie model widziany z jednej strony.
HMI powinno wspierać bezpieczny powrót do pracy
Zmiany obejmowały informacje o obecności bufora oraz rozpoznawaniu zajętości pozycji produktu. W przypadku zakłócenia stan zapisany przez sterowanie może różnić się od sytuacji mechanicznej. Samo usunięcie alarmu nie oznacza, że można od razu rozpocząć następny automatyczny ruch.
Trzeba opisać sposób potwierdzania położenia produktu, przywracania gotowości i ponownego uruchamiania. Możliwość ręcznego skorygowania stanu pozycji wymaga ustalenia uprawnień i warunków użycia. Nie powinna służyć do pomijania wymaganych zabezpieczeń. Komunikat ma pomagać operatorowi wykonać właściwą czynność i rozumieć, dlaczego cykl pozostaje zablokowany.
Osobno sprawdzamy zachowanie po zaniku zasilania, utracie sygnału i przerwaniu ruchu. Przywrócenie napięcia, reset i polecenie startu są różnymi zdarzeniami. Ich sekwencja musi odpowiadać przyjętemu sposobowi ochrony i przewidywanym interwencjom obsługi.
Przy rozpoznawaniu zajętości istotne jest również źródło informacji. Zliczenie wykonanych cykli, odczyt czujnika i ręczne potwierdzenie przez operatora nie są równoważnymi dowodami położenia produktu. W projekcie trzeba ustalić, w jakich sytuacjach dana informacja może przestać odpowiadać stanowi rzeczywistemu. Po zatrzymaniu część wyrobów mogła pozostać na stole, a część zostać usunięta podczas interwencji.
Dlatego warto przygotować osobne scenariusze odzyskiwania zgodnego stanu. Przykładowo potwierdzenie pustego pola może wymagać sprawdzenia stanowiska i wykonania określonej sekwencji przygotowania. Celem jest takie prowadzenie obsługi, aby przywrócenie danych w sterowaniu nie uruchamiało nieoczekiwanego ruchu i nie powodowało kolejnej kolizji produktu lub mechanizmów.
Nowa konstrukcja wymaga jasno określonej integracji
Dokumentacja opisywanego przenośnika przewidywała jego włączenie do istniejącej instalacji. Wskazywała zakres dostawy mechanicznej i pneumatycznej oraz elementy potrzebne na etapie integracji, w tym napęd, sterowanie i ochronę. Opis modułu nie zastępuje więc opisu gotowego stanowiska.
Przed przekazaniem do użytkowania trzeba określić podmiot odpowiedzialny za kompletne rozwiązanie i zakres dokumentów. Ocena powinna uwzględniać rzeczywiste wykonanie połączeń, działanie całego układu i spełnienie właściwych wymagań. Podział na dostawę części, program robota i pracę elektryków nie może pozostawić luk w odpowiedzialności za wynik.
Status prawny dostarczanego produktu należy ustalić na podstawie jego funkcji i zakresu dostawy. Jeśli dokumentacja przewiduje maszynę nieukończoną, warunki jej włączenia muszą znaleźć odzwierciedlenie w dalszym procesie. Sam dokument dotyczący modułu nie potwierdza zgodności całej zintegrowanej instalacji.
Jak powiązać zagrożenia z wymaganiami do odbioru
Wymagania warto zapisać tak, aby projektant i osoba prowadząca sprawdzenia odnosili się do tego samego scenariusza. Poniższa tabela pokazuje przykład takiego uporządkowania. Jest zestawieniem metodycznym, bez przypisywania liczbowych poziomów ryzyka.
| Obszar | Co rozpatrzyć | Co potwierdzić |
|---|---|---|
| Stół zgrzebłowy | Dostęp do transportu, napędu i miejsc usuwania zakłóceń. | Ochronę podczas obsługi, regulacji, czyszczenia i konserwacji. |
| Wywrotka i grodź | Ruchy pneumatyczne i energię pozostającą po zatrzymaniu. | Wymagany stan, warunki dostępu i ponownego podania energii. |
| Przesuw kartonu | Chowanie popychacza i współpracę z kolejnymi fazami cyklu. | Poprawną sekwencję oraz reakcję na nieprawidłowe położenie. |
| Szuflada buforowa | Wysuwanie, zapełnienie, brak i niepełne wsunięcie. | Zachowanie mechaniki i sterowania we wszystkich przewidzianych stanach. |
| Robot i wygrodzenie | Obwiednię ruchu narzędzia i ładunku oraz drogi dostępu. | Geometrię ochrony, wymagane reakcje i dokumentację konfiguracji. |
| Przywracanie pracy | Różnicę między resetem, gotowością i startem. | Kontrolowany powrót do cyklu po interwencji i utracie zasilania. |
Zakres modernizacji trzeba ocenić także pod względem zgodności
Dodanie bufora albo wymiana stołu nie daje jednej odpowiedzi dla wszystkich maszyn. Należy ustalić wpływ na przeznaczenie, działanie, zagrożenia i zastosowane środki ochronne. Istotna jest rzeczywista konfiguracja oraz zakres odpowiedzialności po zmianach.
Ocena techniczna i kwalifikacja prawna powinny się uzupełniać. Zachowanie części wyposażenia nie zwalnia ze sprawdzenia zmienionych funkcji. Z kolei użycie nowego komponentu nie rozstrzyga samo w sobie konieczności identycznej procedury w każdym przypadku. Wnioski wymagają uzasadnienia w dokumentacji danego zadania.
W artykule nie przenosimy rozstrzygnięcia z opisywanego stanowiska na inne instalacje. Przed kolejną modernizacją trzeba odnieść wymagania do terminu, wprowadzenia produktu do obrotu lub oddania do użytku oraz planowanego zakresu ingerencji.
Sprawdzenia muszą obejmować więcej niż prawidłowy cykl
Plan odbioru powinien wynikać z oceny ryzyka i wymagań projektu. Obejmuje sprawdzenia mechaniczne, elektryczne, pneumatyczne i funkcjonalne, a tam, gdzie zastosowano funkcje bezpieczeństwa, także ich właściwą walidację. Próby należy prowadzić w kontrolowanych warunkach, według ustalonej procedury.
Dobrym punktem wyjścia są trzy opisywane osobno sytuacje. Pierwsza to przygotowanie pustego stanowiska do automatycznego cyklu. Druga obejmuje przerwanie pracy, gdy na stole i w buforze pozostaje produkt. Trzecia dotyczy interwencji wymagającej dostępu do elementu mechanicznego. Dla każdej trzeba wskazać stan wyjściowy, warunki dostępu, oczekiwane reakcje i sposób przywrócenia pracy.
W tym rodzaju zadania ważne są przypadki braku bufora, nieprawidłowego położenia produktu, przerwania sekwencji i ponownego uruchamiania. Trzeba także sprawdzić zasady dostępu podczas regulacji oraz czynności wykonywane po odłączeniu energii. Test płynnego transportu produktu potwierdza tylko część wymagań.
Każdy zapis z próby powinien pozwolić odtworzyć warunki sprawdzenia. Potrzebne są identyfikacja badanej konfiguracji, zastosowana wersja programu, opis scenariusza, rezultat i ewentualne zastrzeżenia. Gdy próba ujawnia rozbieżność, należy wrócić do wymagań i oceny ryzyka, poprawić rozwiązanie oraz powtórzyć odpowiedni zakres sprawdzeń. Samo oznaczenie pozycji jako wykonanej nie wyjaśnia, czy uzyskano oczekiwany skutek.
Materiały powykonawcze powinny łączyć projekt, wykonane zmiany i wyniki sprawdzeń. W dokumentacji omawianego przypadku wydzielono część powykonawczą, layout i materiały odbiorcze. Publikowany opis pokazuje ich rolę w procesie; nie zastępuje protokołów konkretnego urządzenia ani nie udostępnia poufnych załączników.
Dokumentacja powinna zachować ślad decyzji projektowych
Przy przebudowie istniejącego stanowiska trzeba wiedzieć, do której konfiguracji odnosi się dany rysunek, program i wynik próby. Warto zachować stan sprzed zmian, listę wprowadzonych modyfikacji oraz informacje o wersjach wykorzystanych przy odbiorze. Dotyczy to także położenia osłon, punktów odkładania i ustawień związanych z nadzorowaniem ruchu.
Taki porządek jest potrzebny również po uruchomieniu. Jeśli później zmieni się asortyment albo obsługa poprosi o inną sekwencję, zespół może wrócić do uzasadnienia wcześniejszych decyzji. Nowej funkcji nie trzeba wtedy oceniać na podstawie pamięci pracowników i nieaktualnego zrzutu ekranu. Dokumentacja stanowi narzędzie dalszego utrzymania urządzenia.
Normy, które porządkują ocenę ryzyka i integrację
Ocena ryzyka łączy opis czynności człowieka, ruchy mechanizmów, możliwy dostęp do zagrożeń i wymagania dla środków ochronnych. Poniższe odniesienia pomagają uporządkować te zagadnienia. To aktualna bibliografia do omówienia przypadku, a nie deklaracja, że wszystkie najnowsze wydania zastosowano w historycznym projekcie.
| Odniesienie | Rola w analizie |
|---|---|
| PN-EN ISO 12100:2012 | Ocena ryzyka i zmniejszanie ryzyka. Granice układu, zadania operatora, zagrożenia stołu i buforu, dobór środków ochronnych oraz ryzyko resztkowe. |
| PN-EN ISO 10218-2:2025-08 | Integracja aplikacji i gniazd robotów. Współpraca istniejącego robota ze stołem, przesuwem kartonu i buforem. Dostęp, zadania, tryby pracy i interfejsy ocenia się jako układ. |
| PN-EN ISO 13849-1:2023-09 | Projektowanie części sterowania związanych z bezpieczeństwem. Zdefiniowanie funkcji, wymaganego PLr i architektury. Ustalenie, kiedy detekcja położenia buforu ma znaczenie ochronne, a kiedy tylko procesowe. |
| EN ISO 13849-2:2012 | Walidacja funkcji bezpieczeństwa. Plan analiz i prób potwierdzających wymagania po integracji, w tym reakcje na istotne uszkodzenia i zachowanie przy ponownym uruchamianiu. |
| EN ISO 14120:2015 | Osłony stałe i ruchome. Grodzie, osłony napędów i miejsc pochwycenia. Ochronę należy rozpatrywać razem z czyszczeniem, regulacją i dostępem serwisowym. |
| EN ISO 14119:2025 z A11:2026 | Blokowanie i ryglowanie dostępu. Dobór urządzeń współpracujących z otwieranymi osłonami oraz ograniczenie możliwości obchodzenia. Rozstrzygnięcie, czy potrzebna jest funkcja ochronna dostępu. |
| EN ISO 13857:2019 | Sięganie do stref zagrożenia. Ocena otworów buforu, dostępu nad, pod i wokół grodzi oraz zasięgu kończyn w różnych położeniach elementów. |
| EN ISO 13855:2024 | Umiejscowienie środków ochronnych. Ponowne rozpatrzenie geometrii dostępu po zmianie stołu i buforu, jeśli projekt korzysta ze środków ochronnych objętych zakresem tej normy. |
| EN ISO 14118:2018 | Nieoczekiwane uruchomienie i energia. Interwencje przy zacięciu, wymianie kartonu, buforze i mechanizmach. Rozróżnienie izolowania energii, resetu i świadomego startu. |
| IEC 60204-1:2016+AMD1:2021 | Wyposażenie elektryczne maszyn. Połączenie napędów, przewodów, zabezpieczeń i sterowania stołu oraz przesuwu kartonu z instalacją istniejącego stanowiska. |
Oznaczenia ISO, EN i PN-EN mogą mieć różne lata wydania. Przy projektowaniu trzeba ustalić dokładny zestaw dokumentów, właściwe zmiany oraz ich zakres zastosowania. W przypadku wyposażenia elektrycznego podano aktualną skonsolidowaną publikację IEC; europejskim odniesieniem cytowanym w sprawdzonym wykazie pozostaje EN 60204-1:2018. Nie należy utożsamiać tych oznaczeń bez sprawdzenia różnic i zmian.
Odniesienia europejskie sprawdzono w wykazie norm zharmonizowanych w EUR-Lex, oraz w urzędowej decyzji wykonawczej (UE) 2026/2015, uwzględniając aktualizację z września 2026 r. Cytowanie normy nie jest potwierdzeniem zgodności stanowiska. Domniemanie zgodności dotyczy wymagań objętych właściwym odniesieniem i warunkami jego zastosowania; sama metodyka ISO 12100 nie zastępuje szczegółowej oceny rozwiązania.
Dobór wymaganej skuteczności funkcji ochronnej i potwierdzenie jej wykonania są osobnymi krokami. Graf służący do wyznaczenia PLr nie określa ryzyka całej maszyny, a oznaczenie jednego czujnika nie dowodzi osiągniętego PL całego obwodu. Potrzebne są dane projektu, analiza i odpowiednia walidacja.
Co przygotować do rozmowy o podobnej modernizacji
Na początek potrzebny jest opis obecnego cyklu i sytuacji, która powoduje problem. Warto zebrać layout, instrukcje, schematy, dane robota i napędów oraz zdjęcia dróg dostępu. Należy wskazać planowane czynności operatora, sposób odbioru produktu i warunki opróżniania bufora.
Pomocne będą także informacje o dostępnych kopiach programów, wcześniejszych zmianach i wymaganiach produkcyjnych. Nie trzeba mieć gotowej listy komponentów. Pierwszy etap ma ustalić wymagania oraz brakujące dane, tak aby konstrukcja, automatyka i ochrona powstawały na wspólnej podstawie.
Ten przypadek w naszym portfolio
Nowy stół i bufor robota: zakres modernizacji i oceny ryzyka →
Planujesz nowy stół, bufor albo zmianę cyklu robota?
GISupport pomaga uporządkować zakres oceny ryzyka, projektu i integracji. Prześlij opis zadania oraz dostępne materiały. Ustalimy, jakie informacje są potrzebne do przygotowania dalszych prac i ich sprawdzenia.
+48 577 182 041 · biuro@gisupport.eu
Ocena bezpieczeństwa i dostosowanie maszyn
Automatyka i integracja stanowisk